Un asse che riparte nella posizione sbagliata dopo un blackout può trasformare pochi secondi di fermo in scarti, collisioni o lunghe procedure di riavvio. Il confronto tra encoder assoluto vs incrementale non riguarda quindi soltanto la tecnologia di lettura: incide sulla logica di macchina, sui tempi di messa in servizio e sulla continuità operativa dell’impianto.
La scelta corretta dipende dal movimento da controllare, dal livello di sicurezza richiesto, dall’elettronica installata e dal comportamento che la macchina deve mantenere dopo uno spegnimento. Un encoder incrementale resta una soluzione efficace e conveniente in molte applicazioni. Un encoder assoluto, invece, può eliminare la necessità di referenziazione e rendere più rapido il ritorno in produzione. Capire dove ciascuno dei due offre il miglior rapporto tra costo, prestazioni e affidabilità evita sovradimensionamenti, ma anche fermi non previsti.
Encoder assoluto vs incrementale: la differenza fondamentale
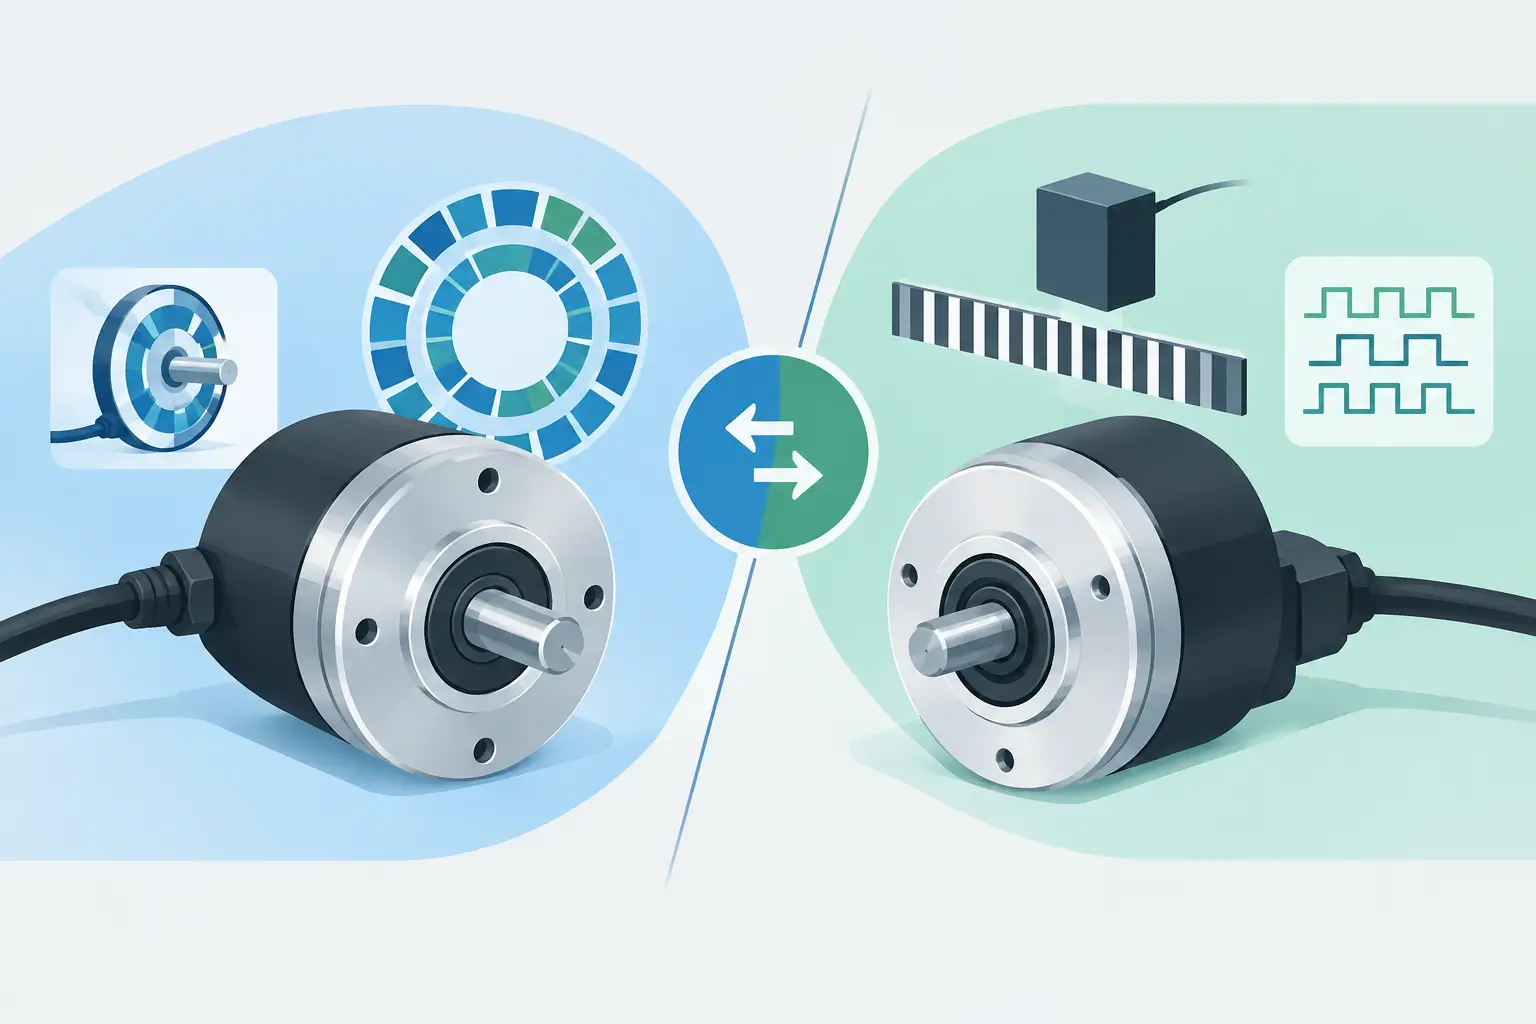
Un encoder trasforma la rotazione o lo spostamento lineare in segnali elettrici interpretabili da PLC, inverter, controlli di movimento o sistemi CNC. Il modo in cui genera e conserva l’informazione di posizione distingue le due famiglie.
L’encoder incrementale produce una sequenza di impulsi durante il movimento. Il controllore conta questi impulsi per calcolare posizione relativa, velocità e direzione. Nella configurazione più comune, le uscite A e B sono sfasate di 90 gradi elettrici: la quadratura consente di riconoscere il verso di rotazione. Un eventuale canale Z fornisce un impulso di riferimento per ogni giro.
L’encoder assoluto assegna invece a ogni posizione angolare un codice univoco. All’accensione, l’elettronica di controllo riceve già il valore di posizione, senza dover ricostruire lo spostamento contando impulsi dal punto di partenza. Questa è la differenza che pesa maggiormente nelle macchine dove il riavvio rapido è un requisito produttivo.
Cosa accade dopo un’interruzione di alimentazione
Con un incrementale, il PLC perde il conteggio quando viene tolta tensione. Alla ripartenza deve eseguire un ciclo di homing o referenziazione: l’asse raggiunge un sensore, una battuta meccanica o una tacca di zero per ristabilire una posizione nota. Il canale Z può migliorare la precisione del riferimento, ma non conserva da solo la posizione al riavvio.
Questa procedura è accettabile su nastri trasportatori, ventilatori, rulli di misura, tavole non critiche e sistemi in cui il ciclo di azzeramento richiede pochi secondi. Va valutata con attenzione quando l’asse movimenta un utensile, un magazzino automatico, una testa di dosaggio o un organo che non può muoversi liberamente senza verifiche preliminari.
Un assoluto single-turn conosce la posizione entro un giro, tipicamente da 0 a 360 gradi. È adatto, per esempio, a valvole rotative, giunti orientabili e assi con corsa limitata a una singola rotazione. Un multi-turn rileva anche il numero di giri effettuati e mantiene quindi l’informazione su più rotazioni. È la scelta indicata per elevatori, avvolgitori, assi lineari con vite, sistemi di sollevamento e applicazioni dove la posizione deve restare disponibile anche dopo una fermata improvvisa.
Non tutti i multi-turn gestiscono la perdita di alimentazione nello stesso modo. Alcuni usano batterie, altri ingranaggi meccanici, sistemi a recupero energetico o memorie elettroniche. La tecnologia adottata va verificata perché influenza manutenzione, durata e modalità di sostituzione.
Segnali e interfacce: la compatibilità viene prima
La precisione dichiarata non basta se encoder e controllo non comunicano con interfacce compatibili. Gli incrementali sono spesso disponibili con uscite HTL, TTL, push-pull, open collector o line driver. La scelta dipende da tensione, tipo di ingresso, lunghezza del cavo, disturbi elettromagnetici e frequenza degli impulsi.
Un segnale TTL differenziale, ad esempio, è adatto a velocità elevate e a collegamenti dove serve una buona immunità ai disturbi. Un’uscita HTL a 10-30 V è frequentemente impiegata nei quadri industriali e negli ingressi PLC. Utilizzare un’uscita non compatibile può causare conteggi errati, mancata lettura o danni agli ingressi elettronici.
Gli encoder assoluti possono comunicare tramite SSI, BiSS, CANopen, PROFIBUS, PROFINET, EtherCAT, Ethernet/IP o interfacce proprietarie. La scelta dell’interfaccia deve seguire l’architettura esistente: un encoder con protocollo evoluto non porta vantaggi se il drive o il PLC non può acquisirlo direttamente. In alcuni impianti, un assoluto SSI rappresenta un buon compromesso tra disponibilità dell’informazione di posizione, cablaggio e semplicità di integrazione.
Anche il connettore merita attenzione. M12 e M23 sono diffusi in automazione, ma numero di poli, pinout, schermatura e orientamento dell’uscita cavo devono essere coerenti con il cablaggio di macchina. Un componente corretto sulla carta può rallentare la manutenzione se richiede adattamenti non previsti o se non rispetta gli spazi disponibili.
Risoluzione, precisione e ripetibilità non sono sinonimi
Nel confronto encoder assoluto vs incrementale, questi tre parametri vengono spesso confusi. La risoluzione indica il più piccolo incremento distinguibile. Per un incrementale è espressa normalmente in impulsi per giro, PPR. Con la lettura in quadratura, il controllo può moltiplicare i fronti rilevati e ottenere un conteggio maggiore.
La precisione descrive invece quanto il valore misurato corrisponda alla posizione reale. Dipende da tolleranze del disco, elettronica, montaggio e condizioni operative. La ripetibilità misura la capacità di tornare allo stesso valore nelle stesse condizioni. Un encoder ad alta risoluzione non garantisce automaticamente una precisione proporzionale, soprattutto se il giunto presenta giochi o l’albero subisce flessioni.
Per dimensionare correttamente il componente occorre partire dalla precisione richiesta sul movimento finale. Su una vite a ricircolo, ad esempio, entrano in gioco passo della vite, rapporto di trasmissione, gioco meccanico, diametro del giunto e capacità del drive di eseguire il controllo. Aumentare la risoluzione dell’encoder senza verificare l’intera catena cinematica può non produrre alcun miglioramento misurabile.
Quando scegliere un encoder incrementale
L’incrementale è spesso la soluzione più razionale quando servono velocità, misura relativa e semplicità di integrazione. È adatto al controllo della velocità di motori, al sincronismo tra rulli, al rilevamento di lunghezza su linee di taglio, alla regolazione di nastri e alle applicazioni dove il riferimento iniziale viene eseguito normalmente a ogni avvio.
Offre generalmente un costo più contenuto e una disponibilità ampia di modelli, alberi, flange e risoluzioni. Nei retrofit può risultare particolarmente pratico perché molti inverter e contatori veloci dispongono già di ingressi per segnali A/B/Z.
Il limite emerge quando la macchina non può eseguire homing, quando il ciclo di referenziazione è lungo o quando un movimento involontario al riavvio rappresenta un rischio per prodotto, operatore o attrezzatura. In questi casi, il risparmio iniziale sul sensore può essere inferiore al costo generato dalle soste operative.
Quando l’encoder assoluto è la scelta più efficace
Un encoder assoluto è indicato quando la posizione deve essere disponibile immediatamente all’accensione, quando più assi devono riprendere il ciclo con tempi contenuti o quando l’accesso fisico al punto di zero è difficile. È frequente su macchine automatiche, magazzini verticali, robot cartesiani, linee di confezionamento, attuatori di processo e sistemi di movimentazione con posizioni predefinite.
Nei progetti multi-asse, l’assoluto semplifica anche le procedure di recupero dopo un arresto di emergenza. Non elimina le verifiche di sicurezza richieste dalla macchina, ma fornisce al controllo un’informazione di posizione affidabile per gestire il riavvio secondo la logica prevista.
Occorre però considerare il maggiore costo iniziale, la compatibilità del protocollo, le eventuali funzioni di diagnostica e la parametrizzazione necessaria nel PLC o nel drive. Per alcune applicazioni semplici, un assoluto sarebbe un investimento non giustificato. La soluzione migliore resta quella che riduce il costo totale di gestione dell’impianto, non quella con la scheda tecnica più ricca.
Criteri pratici per la selezione dell’encoder
Prima dell’ordine, conviene verificare dati applicativi concreti e non soltanto il modello già installato. Per una sostituzione affidabile servono almeno questi elementi:
- diametro e tipologia dell’albero, flangia, ingombri e sistema di fissaggio;
- alimentazione disponibile, interfaccia elettrica, schema pinout e tipo di connettore;
- risoluzione o numero di bit richiesto, velocità massima e frequenza di uscita;
- ambiente operativo, grado IP, vibrazioni, temperatura, presenza di oli o polveri;
- necessità di posizione assoluta single-turn o multi-turn e comportamento richiesto dopo un blackout.
Va controllata anche la trasmissione meccanica. Un giunto non idoneo può scaricare carichi assiali o radiali sull’albero dell’encoder, riducendone la durata. Nei montaggi con albero cavo, la tolleranza del diametro, il serraggio e il disallineamento assumono un ruolo decisivo. La schermatura del cavo deve essere realizzata secondo le indicazioni del costruttore e integrata correttamente nel quadro, soprattutto accanto a inverter, motori e linee di potenza.
Supporto nella scelta e continuità di fornitura
Per un ricambio urgente, inviare una fotografia della targhetta non è sempre sufficiente. Servono spesso anche schema di collegamento, misura meccanica, tipo di controllo e descrizione del ciclo macchina. Queste informazioni permettono di verificare se un’alternativa è realmente equivalente oppure se richiede modifiche di cablaggio, parametrizzazione o logica software.
Shopindustria.it affianca costruttori di macchine, quadristi e manutentori nella selezione di componenti certificati, valutando compatibilità applicativa e tempi di approvvigionamento. Quando il componente standard non risponde alle esigenze dell’impianto, il supporto tecnico può estendersi alla progettazione di soluzioni su misura e all’integrazione elettronica.
La domanda utile non è soltanto quale encoder acquistare, ma quale informazione di posizione serve alla macchina per lavorare bene dopo il prossimo avvio. Definire questo requisito prima della sostituzione rende la scelta più rapida e protegge la continuità produttiva.